Washington pretvara raskrižja u laboratorij za autonomna vozila
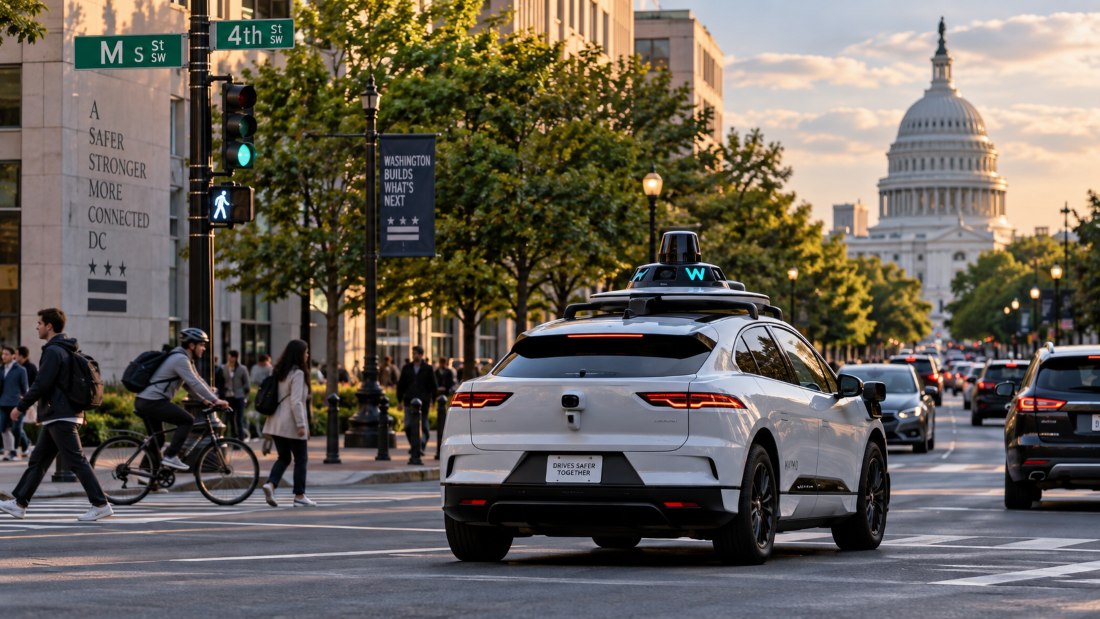
Washington želi znati kako se autonomna vozila doista ponašaju među pješacima, biciklistima i vozačima. Novi gradski pilot pretvorit će dvije prometne raskrsnice u svojevrsni laboratorij, gdje će senzori pratiti vozila bez čitanja registarskih oznaka i stvarati podatke za nova gradska pravila DC-ja.
Američka prijestolnica priprema se za razdoblje u kojem autonomna vozila više neće biti samo tehnološki eksperiment, nego mogu postati dio svakodnevnog gradskog prometa. Umjesto da se pri donošenju propisa oslanja isključivo na podatke proizvođača, Washington želi izgraditi vlastiti sustav neovisnog promatranja njihova ponašanja na ulicama.
Zbog toga je gradski District Department of Transportation – DDOT pokrenuo Autonomous Vehicle Observation (AVO) Zone Challenge, natječaj kojim traži tehnološko rješenje sposobno prepoznati autonomna vozila i analizirati njihovo ponašanje u stvarnim prometnim uvjetima. Odabrani ponuđač dobit će ugovor vrijedan 50.000 dolara, a tehnologija će se tijekom tri do šest mjeseci testirati na dvije lokacije duž koridora M Street SE/SW.
Senzori moraju prepoznati autonomni automobil – bez čitanja registracije
Pilot je zanimljiv upravo zbog načina na koji Washington želi prikupljati podatke. Sustav mora moći otkriti autonomna vozila na raskrižjima 4th Street i M Street SW te New Jersey Avenue i M Street SE, ali pritom se ne smije oslanjati na odašiljače ugrađene u automobile niti na očitavanje registarskih oznaka.
Prema detaljima koje je objavio US Ignite, potencijalna rješenja mogu uključivati videonadzor, LiDAR, računalni vid, inteligentnu analitiku videosadržaja i naprednu obradu podataka. Cilj nije samo utvrditi prolazi li ulicom autonomno vozilo, nego pratiti kako se ono ponaša u mješovitom prometu te kako komunicira s pješacima, biciklistima, drugim automobilima i gradskom infrastrukturom.
Od sustava se traži i sposobnost pouzdanog prepoznavanja najmanje tri jasno definirana ponašanja svih vozila. DDOT kao primjer navodi skretanje udesno, odnosno događaj koji se može objektivno prepoznati, za razliku od subjektivnijih kategorija poput „zamalo izbjegnute nesreće“. Sustav bi se tijekom pilota trebao moći prilagoditi i novim obrascima ponašanja koje grad odluči analizirati nakon povratnih informacija stanovnika.
Prikupljene podatke neće analizirati samo gradske službe. U projekt su uključeni Southwest Business Improvement District, US Ignite, George Washington University i University of Washington, čiji će stručnjaci podatke koristiti za analizu autonomnih vozila i modeliranje urbanog prometa. Ako pilot bude uspješan, mogao bi postati temelj šireg sustava nadzora autonomnog prometa i javno dostupnih podataka o njegovu funkcioniranju.
Washington želi pravila temeljiti na podacima, a ne obećanjima proizvođača
Projekt dolazi u trenutku kada se Washington ozbiljnije priprema za širu uporabu autonomnih vozila. Grad trenutačno dopušta njihovo testiranje, ali tijekom testiranja za upravljačem mora biti osoba spremna preuzeti kontrolu. Tvrtke koje žele testirati vozila razine automatizacije SAE 3 do 5 moraju DDOT obavijestiti najmanje deset radnih dana prije početka testiranja te prijaviti nesreće koje se dogode dok je automatizirani sustav vožnje aktivan. Među tvrtkama koje su prijavile aktivnosti testiranja nalaze se Waymo i Zoox.
Širi kontekst otkriva DDOT-ovo izvješće o politici autonomnih vozila, objavljeno u travnju 2026. godine. U njemu se upozorava da autonomna vozila donose pitanja koja nadilaze klasične prometne propise – od softverskog donošenja odluka i daljinskog upravljanja do odgovornosti, prikupljanja podataka, pristupačnosti infrastrukture i mogućeg utjecaja na radna mjesta. DDOT posebno ističe potrebu za sigurnosnim nadzorom, transparentnim korištenjem podataka i uključivanjem lokalne zajednice.
Upravo zato AVO Zone Challenge može biti mnogo važniji od njegove relativno skromne vrijednosti od 50.000 dolara. Washington zapravo pokušava odgovoriti na pitanje koje će uskoro postavljati brojni veliki gradovi: kako javna uprava može neovisno provjeriti ponašaju li se autonomna vozila na ulicama onako kako njihovi proizvođači tvrde?
Ako se pokaže da kombinacija LiDAR-a, računalnog vida i drugih senzora može pouzdano razlikovati autonomna od klasičnih vozila te objektivno uspoređivati njihovo ponašanje, gradovi bi mogli dobiti novi alat za reguliranje robotaksija i drugih automatiziranih prometnih usluga. Umjesto da autonomna mobilnost stigne na gradske ulice prije odgovarajućih mehanizama nadzora, Washington pokušava prvo izgraditi upravo ono što će regulatorima najviše trebati – neovisne podatke iz stvarnog prometa.